مقدمه
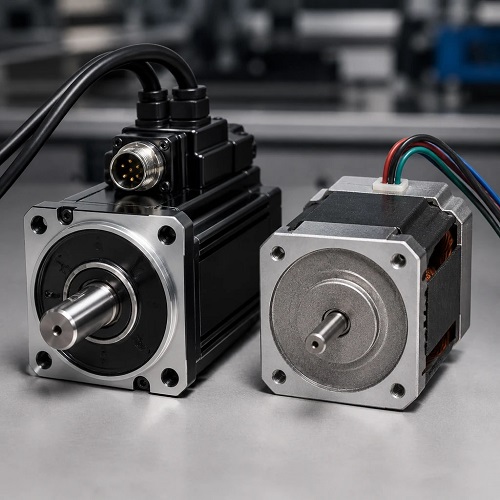
تفاوت سروو موتور و استپ موتور، سروو موتور و استپ موتور هر دو برای کنترل حرکت، موقعیت، سرعت و گشتاور در ماشینآلات صنعتی استفاده میشوند؛ اما ساختار، روش کنترل، عملکرد و هزینه آنها تفاوتهای مهمی دارد. انتخاب میان این دو موتور باید بر اساس سرعت، گشتاور، دقت، شتاب، نوع بار، تعداد سیکل کاری و بودجه پروژه انجام شود. استفاده از سروو موتور در یک کاربرد ساده ممکن است هزینه اضافی ایجاد کند و انتخاب استپ موتور برای یک محور سریع و سنگین نیز میتواند باعث از دست رفتن پله، لرزش و توقف دستگاه شود.
در این مقاله، تفاوت سروو موتور و استپ موتور، مزایا و معایب هرکدام، روش انتخاب و کاربرد مناسب آنها بررسی میشود.
استپ موتور چیست؟
استپ موتور یا موتور پلهای، موتوری الکتریکی است که محور آن با دریافت پالسهای الکتریکی، در زاویههای مشخص حرکت میکند. هر پالس باعث چرخش مقدار معینی از محور میشود. برای مثال، اگر زاویه هر پله ۱/۸ درجه باشد، موتور برای یک دور کامل به ۲۰۰ پالس نیاز دارد.
استپ موتور معمولاً از چند سیمپیچ در استاتور و روتوری آهنربایی یا دندانهدار تشکیل شده است. درایور استپ با فعال و غیرفعالکردن سیمپیچها، میدان مغناطیسی متغیری ایجاد میکند و روتور را از یک موقعیت به موقعیت بعدی میبرد.
بسیاری از سیستمهای استپ موتور بهصورت حلقهباز کار میکنند؛ یعنی کنترلر تعداد پالسهای ارسالشده را میشمارد و فرض میکند موتور دقیقاً به همان اندازه حرکت کرده است. در این ساختار معمولاً انکودر وجود ندارد. اگر بار بیش از توان موتور باشد یا شتابگیری بیش از حد سریع انجام شود، موتور ممکن است تعدادی پله را از دست بدهد، بدون اینکه کنترلر متوجه این خطا شود.
البته استپ موتورهای حلقهبسته یا Closed Loop نیز تولید میشوند. این موتورها دارای انکودر هستند و درایور میتواند موقعیت واقعی را بررسی و خطای حرکت را اصلاح کند. عملکرد استپ موتور حلقهبسته به سروو نزدیکتر است، اما معمولاً ساختار و هزینه آن همچنان از یک سیستم سروو کمتر است.
سروو موتور چیست؟
سروو موتور بخشی از یک سیستم کنترل حرکت حلقهبسته است که از موتور، سروو درایو. انکودر یا رزولور و کنترلر تشکیل میشود. سروو درایو فرمان حرکت را از PLC، کنترلر حرکت یا سیستم CNC دریافت میکند و با توجه به اطلاعات فیدبک، جریان، سرعت، گشتاور و موقعیت موتور را تنظیم مینماید.
در این سیستم، انکودر بهصورت لحظهای موقعیت واقعی محور را اندازهگیری میکند. درایو موقعیت واقعی را با موقعیت فرماندادهشده مقایسه کرده و در صورت وجود خطا، جریان موتور را افزایش یا کاهش میدهد. به همین دلیل، سروو موتور میتواند در برابر تغییرات بار، افت سرعت یا خطای موقعیت واکنش نشان دهد.
سروو موتورهای صنعتی معمولاً از نوع AC سنکرون با آهنربای دائم هستند، اما انواع DC، BLDC و موتورهای القایی سروو نیز وجود دارند. این موتورها برای حرکتهای سریع، دقیق، پیوسته و قابلتکرار طراحی شدهاند.
تفاوت اصلی در روش کنترل
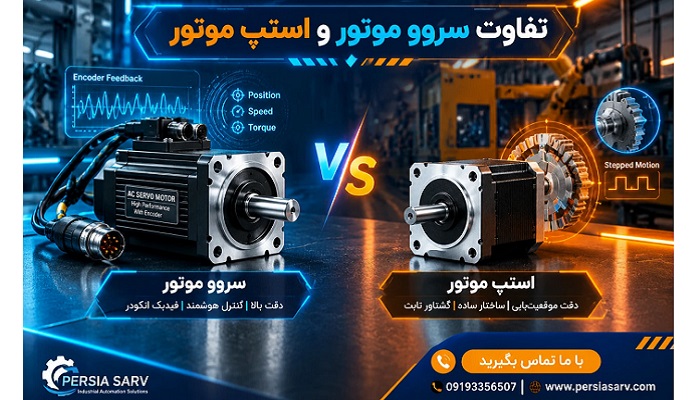
مهمترین تفاوت این دو موتور، وجود یا نبود فیدبک موقعیت است. استپ موتور معمولی اغلب بدون انکودر کار میکند و کنترلر فقط تعداد پالسها را ارسال مینماید. بنابراین موقعیت واقعی محور اندازهگیری نمیشود.
در سروو موتور، انکودر دائماً موقعیت و سرعت محور را به درایو گزارش میدهد. اگر موتور به دلیل افزایش بار کند شود یا از موقعیت هدف فاصله بگیرد، درایو این خطا را تشخیص داده و عملکرد موتور را اصلاح میکند.
این تفاوت در کاربردهایی که توقف یا خطای موقعیت میتواند موجب خرابی محصول شود، اهمیت زیادی دارد. برای نمونه، در دستگاه برش، اگر استپ موتور چند پله از دست بدهد، محل برش تغییر میکند؛ اما سروو موتور میتواند خطای موقعیت را تشخیص دهد و تا حد امکان اصلاح کند.
با این حال، وجود فیدبک به معنی بیخطابودن مطلق سروو نیست. اگر بار بیش از ظرفیت باشد، انکودر خراب شود، تنظیمات درایو نادرست باشد یا محور مکانیکی گیر کند، سروو نیز خطا میدهد و متوقف میشود.
تفاوت در دقت موقعیتیابی
استپ موتور با تعداد پله مشخص کار میکند. برای افزایش ظاهری نرمی و رزولوشن، درایورهای استپ از قابلیت Microstep استفاده میکنند. در این روش هر پله اصلی به چند بخش کوچکتر تقسیم میشود. برای مثال، یک استپ موتور ۲۰۰ پلهای میتواند با میکرواستپ ۱۶، از نظر فرمان به ۳۲۰۰ بخش در هر دور تقسیم شود.
اما میکرواستپ لزوماً به معنی افزایش همان مقدار در دقت مکانیکی نیست. لقی گیربکس، اصطکاک، انعطاف تسمه، بار مکانیکی و دقت ساخت موتور بر موقعیت واقعی اثر میگذارند. بنابراین نباید تنها بر اساس تعداد میکرواستپ، دقت نهایی دستگاه را تعیین کرد.
سروو موتور به کمک انکودر میتواند موقعیت واقعی محور را با دقت بسیار بیشتری کنترل کند. دقت نهایی به رزولوشن انکودر، کیفیت مکانیزم، تنظیم حلقه کنترل، لقی و نوع انتقال نیرو بستگی دارد. برای کاربردهایی مانند CNC دقیق، ربات صنعتی، دستگاه چاپ و ماشینآلات بستهبندی سریع، سروو معمولاً عملکرد دقیقتری ارائه میدهد.
تفاوت گشتاور در سرعتهای مختلف
استپ موتور در سرعت پایین گشتاور نگهدارنده مناسبی دارد. به همین دلیل میتواند در حالت توقف، محور را در موقعیت خود نگه دارد. اما با افزایش سرعت، گشتاور استپ موتور بهسرعت کاهش مییابد. علت این مسئله، محدودیت زمانی برای ایجاد جریان کامل در سیمپیچها و ویژگی الکتریکی موتور است.
سروو موتور معمولاً در محدوده وسیعتری از سرعت، گشتاور قابلاستفاده ارائه میدهد. درایو سروو میتواند جریان موتور را با سرعت زیاد تنظیم کند و در صورت افزایش بار، گشتاور بیشتری ایجاد نماید. به همین دلیل سروو برای سرعتهای بالا، شتابگیری سریع و حرکتهای دینامیکی مناسبتر است.
اگر کاربرد در سرعت کم و با حرکتهای کوتاه انجام شود، استپ موتور میتواند انتخاب اقتصادی و مناسبی باشد. اما اگر محور باید با سرعت بالا و شتاب زیاد حرکت کند، سروو معمولاً عملکرد مطمئنتری دارد.
تفاوت در شتابگیری و پاسخ دینامیکی
استپ موتور برای جلوگیری از از دست رفتن پلهها به شتابگیری کنترلشده نیاز دارد. اگر فرمان حرکت از حالت سکون با فرکانس پالس بالا شروع شود، موتور ممکن است نتواند خود را با میدان مغناطیسی هماهنگ کند و متوقف شود یا پله از دست بدهد. به همین دلیل درایورهای استپ معمولاً از منحنی شتابگیری و کاهش سرعت استفاده میکنند.
سروو موتور به دلیل داشتن فیدبک و حلقه کنترل سریع، شتابگیری و کاهش سرعت دقیقتری دارد. درایو میتواند متناسب با وضعیت بار، جریان لازم را تأمین کند و حرکت را با سرعت بیشتری انجام دهد. این ویژگی در رباتها، دستگاههای Pick and Place، ماشینهای برش و خطوط بستهبندی اهمیت زیادی دارد.
تفاوت مصرف انرژی و تولید حرارت
استپ موتور در بسیاری از کاربردها حتی هنگام توقف نیز جریان دریافت میکند تا گشتاور نگهدارنده ایجاد شود. در نتیجه ممکن است در حالت سکون نیز گرم بماند و انرژی مصرف کند. افزایش جریان نگهدارنده در بعضی درایورها میتواند باعث کاهش گرما شود، اما گشتاور توقف نیز کاهش پیدا میکند.
سروو موتور بر اساس نیاز واقعی بار جریان مصرف میکند. زمانی که گشتاور زیادی لازم نباشد، درایو جریان را کاهش میدهد. به همین دلیل در سیکلهای کاری متغیر و طولانی، سروو میتواند بازده انرژی بهتری داشته باشد.
با این حال، مصرف انرژی به توان موتور، وزن بار، شتاب، سرعت، زمان توقف و نوع تنظیمات وابسته است. نمیتوان همیشه گفت سروو در همه کاربردها کممصرفتر است؛ اما در سیستمهایی با بار متغیر و سرعت بالا، معمولاً بهرهوری آن بهتر خواهد بود.
تفاوت صدا و لرزش
استپ موتور بهخصوص در سرعتهای پایین ممکن است صدای مشخص و لرزش ایجاد کند. تغییرات ناگهانی گشتاور، رزونانس مکانیکی و نحوه تنظیم میکرواستپ از عوامل مؤثر بر این صدا هستند. استفاده از درایور مناسب، افزایش میکرواستپ، تنظیم شتاب و انتخاب کوپلینگ مناسب میتواند لرزش را کاهش دهد.
سروو موتور معمولاً حرکت نرمتر و صدای کمتری دارد، اما اگر بهرههای حلقه کنترل بهدرستی تنظیم نشوند، ممکن است دچار نوسان، وزوز یا لرزش شود. تنظیم سروو درایو به دانش فنی بیشتری نیاز دارد و هرچه سیستم دقیقتر باشد، اهمیت تیونینگ نیز بیشتر میشود.
تفاوت هزینه خرید و نگهداری
استپ موتور، درایور و تجهیزات جانبی آن معمولاً ارزانتر از سروو موتور و سروو درایو هستند. نصب سیستم استپ نیز سادهتر است و برای بسیاری از دستگاههای کوچک، به انکودر یا کنترلر پیچیده نیاز ندارد.
سروو موتور هزینه اولیه بیشتری دارد؛ زیرا علاوه بر موتور و درایو، انکودر، کابل فیدبک، نرمافزار تنظیم و گاهی مقاومت ترمز نیز مورد نیاز است. با این حال، در پروژههای حساس، جلوگیری از خطای موقعیت، توقف تولید و ضایعات محصول میتواند هزینه اولیه بالاتر سروو را جبران کند.
از نظر تعمیر و نگهداری، استپ موتور ساختار سادهای دارد و معمولاً خرابی آن کمتر به تنظیمات پیچیده وابسته است. سروو سیستم به کابل فیدبک، انکودر، درایو و پارامترهای بیشتری وابسته است و عیبیابی آن تخصصیتر خواهد بود.
تفاوت در کنترل گشتاور
در استپ موتور، گشتاور بیشتر بر اساس جریان تنظیمشده درایور و وضعیت پلهها تعیین میشود. کنترل گشتاور دقیق و مستقل در استپ موتور معمولی محدود است. اگر بار ناگهان افزایش یابد، موتور ممکن است پله از دست بدهد.
سروو درایو میتواند گشتاور را بهصورت مستقیمتر کنترل کند و برای کاربردهایی که کشش ثابت، فشار مشخص یا نیروی قابلکنترل لازم است، مناسبتر باشد. دستگاههای سیمپیچی، کنترل کشش رول، پرسهای دقیق و ماشینآلات مونتاژ از این قابلیت استفاده میکنند.
جدول مقایسه سروو موتور و استپ موتور
| ویژگی | استپ موتور | سروو موتور |
|---|---|---|
| نوع کنترل | معمولاً حلقهباز | حلقهبسته |
| وجود انکودر | معمولاً ندارد | معمولاً دارد |
| هزینه اولیه | کمتر | بیشتر |
| دقت واقعی | مناسب در بار و سرعت محدود | بسیار مناسب و قابل اصلاح |
| گشتاور در سرعت پایین | خوب | خوب تا بسیار خوب |
| گشتاور در سرعت بالا | کاهش قابلتوجه | عملکرد بهتر |
| احتمال از دست دادن موقعیت | در بار اضافی وجود دارد | با تشخیص خطا همراه است |
| مصرف در توقف | معمولاً بالا | متناسب با نیاز |
| سروصدا و لرزش | بیشتر | معمولاً کمتر |
| تنظیمات | سادهتر | پیچیدهتر |
| مناسب برای | محورهای سبک و متوسط | محورهای سریع و دقیق |
کاربردهای مناسب استپ موتور
استپ موتور برای دستگاههای CNC کوچک، پرینترهای سهبعدی، دستگاههای حکاکی، تجهیزات آزمایشگاهی، ماشینهای برش سبک، مکانیزمهای جابهجایی ساده، شیرهای موتوری و سیستمهای موقعیتدهی کمسرعت مناسب است.
در این کاربردها معمولاً سرعت و گشتاور در محدوده متوسط قرار دارند و از دست رفتن یک یا چند پله خسارت زیادی ایجاد نمیکند. همچنین زمانی که بودجه محدود باشد و ساختار کنترل ساده موردنظر باشد، استپ موتور انتخاب مناسبی است.
استپ موتور برای محورهایی که بار آنها بهطور ناگهانی تغییر میکند، شتاب بسیار زیاد دارند یا به کنترل گشتاور دقیق نیازمند هستند، گزینه ایدهآلی نیست؛ مگر اینکه از نوع حلقهبسته استفاده شود.
کاربردهای مناسب سروو موتور
سروو موتور در دستگاههای CNC صنعتی، رباتها، خطوط بستهبندی سریع، دستگاههای چاپ، ماشینآلات تزریق پلاستیک، سیستمهای برش، تجهیزات مونتاژ، کنترل کشش و ماشینهای چندمحوره استفاده میشود.
در کاربردهایی که سرعت بالا، شتاب زیاد، دقت موقعیت، تکرارپذیری و کنترل گشتاور اهمیت دارد، سروو عملکرد بهتری ارائه میدهد. اگر توقف دستگاه باعث ضایعات زیاد، آسیب ابزار یا خطر ایمنی شود، استفاده از سروو میتواند منطقیتر باشد.
برای محورهای عمودی، باید وجود ترمز نگهدارنده، مقاومت ترمز و توان سروو در زمان کاهش سرعت نیز بررسی شود. سروو موتور بهتنهایی نمیتواند همیشه بار معلق را در حالت قطع برق نگه دارد.
استپ موتور حلقهبسته؛ گزینه میانی
استپ موتور حلقهبسته بین استپ معمولی و سروو قرار دارد. این سیستم دارای انکودر است و درایور میتواند موقعیت موتور را کنترل کند. در صورت نزدیکشدن بار به حد توان، درایو جریان را افزایش میدهد و در صورت بروز خطای جدی، هشدار صادر میکند.
مزیت آن، قیمت پایینتر از سروو، مصرف کمتر در توقف، کاهش احتمال از دست رفتن پله و تنظیم سادهتر است. اما در سرعت بالا، نرمی حرکت، پاسخ دینامیکی و کنترل گشتاور ممکن است همچنان به سطح سروو موتور نرسد.
چگونه بین سروو و استپ انتخاب کنیم؟
برای انتخاب ابتدا گشتاور موردنیاز را محاسبه کنید. وزن بار، شعاع پولی یا پیچ، اصطکاک و بازده مکانیزم در این محاسبه مؤثر هستند. رابطه ساده گشتاور برای حرکت دورانی، بهصورت تقریبی برابر است با:
گشتاور = نیرو × شعاع ÷ بازده
پس از آن، سرعت، شتاب، زمان سیکل، تعداد حرکت در دقیقه و نسبت اینرسی بار به روتور را بررسی کنید. اگر سرعت پایین، بودجه محدود و بار ثابت است، استپ موتور میتواند کافی باشد. اگر سرعت بالا، تغییر بار، دقت زیاد یا حرکت پیوسته دارید، سروو انتخاب مناسبتری خواهد بود.
همچنین شرایط محیطی، فضای نصب، نیاز به ترمز، روش کنترل، نوع PLC، طول کابل، خدمات پس از فروش و امکان تعمیر را در نظر بگیرید.
جمعبندی
استپ موتور راهکاری اقتصادی، ساده و مناسب برای حرکتهای پلهای، سرعت متوسط و بارهای قابلپیشبینی است. ساختار آن سادهتر است، اما در سرعت بالا گشتاور کاهش مییابد و در صورت اضافهبار ممکن است پله از دست بدهد.
سروو موتور سیستم دقیقتر، سریعتر و قدرتمندتری است که با کمک انکودر، موقعیت و سرعت واقعی را کنترل میکند. قیمت و پیچیدگی آن بیشتر است، اما در کاربردهای حساس، سریع، سنگین و چندمحوره عملکرد مطمئنتری دارد.
بنابراین هیچکدام از این موتورها بهطور مطلق بهتر نیستند. انتخاب صحیح باید بر اساس نیاز واقعی ماشین انجام شود. برای یک محور سبک و کمسرعت، استپ موتور اقتصادی و کافی است؛ اما برای خط تولید سریع، دستگاه CNC صنعتی، ربات یا سیستمی که خطای موقعیت در آن هزینهساز است، سروو موتور انتخاب حرفهایتری خواهد بود.



بدون دیدگاه