مقدمه
سروو درایو چیست و چگونه سروو موتور را کنترل میکند؟ سروو درایو یکی از مهمترین تجهیزات سیستمهای کنترل حرکت در اتوماسیون صنعتی است. این دستگاه وظیفه دارد فرمانهای صادرشده از PLC، کنترلر حرکت یا کامپیوتر صنعتی را دریافت کند و بر اساس آنها، جریان، ولتاژ، سرعت، گشتاور و موقعیت سروو موتور را تنظیم نماید. برخلاف اینورترهای معمولی که بیشتر برای کنترل سرعت موتورهای القایی استفاده میشوند، سروو درایو برای حرکتهای دقیق، سریع و قابلتکرار طراحی شده است.
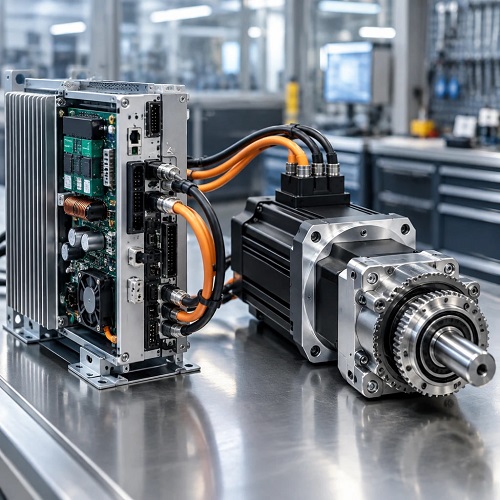
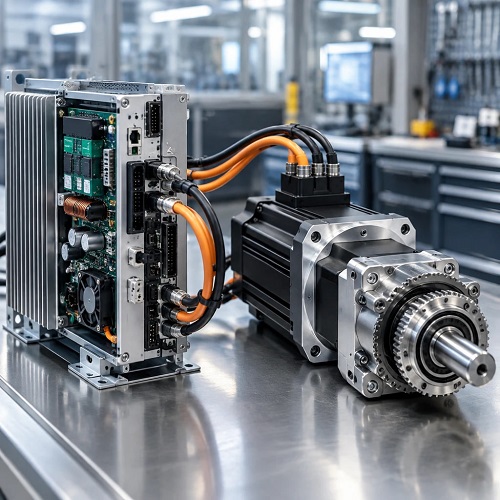
در یک سیستم سروو، موتور، درایو، انکودر، کنترلر، کابلهای قدرت و فیدبک در کنار یکدیگر کار میکنند. سروو موتور بدون درایو مناسب نمیتواند عملکرد واقعی خود را نشان دهد؛ زیرا موتور بهتنهایی قادر نیست موقعیت محور را تشخیص دهد یا جریان لازم برای تولید گشتاور را تنظیم کند. سروو درایو با دریافت اطلاعات فیدبک. وضعیت واقعی موتور را با فرمان موردنظر مقایسه میکند و هرگونه خطا را در کوتاهترین زمان اصلاح مینماید.
سروو درایو چیست؟
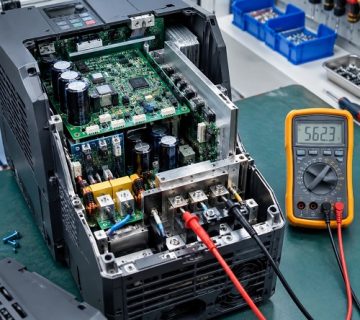
سروو درایو یک کنترلکننده الکترونیکی پیشرفته است که بین منبع تغذیه، کنترلر و سروو موتور قرار میگیرد. این دستگاه ابتدا فرمان حرکت را از طریق پالس، سیگنال آنالوگ یا شبکه صنعتی دریافت میکند. سپس با استفاده از الگوریتمهای کنترلی، مقدار مناسب جریان و ولتاژ را برای موتور تولید میکند.
در سروو موتورهای AC، درایو معمولاً برق ورودی را به ولتاژ DC تبدیل کرده و سپس با استفاده از مدار اینورتر داخلی، ولتاژ سهفاز و فرکانس متغیر تولید میکند. این ولتاژ به سیمپیچهای استاتور موتور اعمال میشود و میدان مغناطیسی لازم برای چرخش روتور را به وجود میآورد. تفاوت اصلی سروو درایو با یک اینورتر عادی، وجود حلقههای کنترلی سریع و استفاده از فیدبک دقیق موقعیت و سرعت است.
سروو درایو میتواند موتور را با سرعت کم یا زیاد، در جهتهای مختلف و با شتابگیری دقیق حرکت دهد. همچنین در صورت تغییر بار، میزان جریان موتور را اصلاح میکند تا سرعت و موقعیت محور ثابت باقی بماند.
اجزای اصلی سیستم سروو
یک سیستم سروو معمولاً از چند بخش اصلی تشکیل میشود:
سروو موتور: انرژی الکتریکی را به حرکت مکانیکی تبدیل میکند. بیشتر سروو موتورهای صنعتی از نوع AC سنکرون با آهنربای دائم هستند و توانایی تولید گشتاور زیاد در ابعاد کوچک را دارند.
سروو درایو: جریان و ولتاژ موتور را کنترل میکند و حلقههای موقعیت، سرعت و گشتاور را میسازد. درایو همچنین وظیفه حفاظت موتور و سیستم را بر عهده دارد.
انکودر یا رزولور: روی محور موتور نصب میشود و موقعیت، سرعت و جهت چرخش را به درایو گزارش میدهد. بدون فیدبک مناسب، کنترل دقیق سروو امکانپذیر نیست.
کنترلر حرکت یا PLC: این بخش مشخص میکند موتور در چه موقعیتی، با چه سرعتی و در چه زمانی حرکت کند. در ماشینآلات چندمحوره، کنترلر هماهنگی میان محورهای مختلف را نیز انجام میدهد.
کابل قدرت و کابل فیدبک: کابل قدرت انرژی را به موتور انتقال میدهد و کابل فیدبک اطلاعات انکودر را به درایو بازمیگرداند. این دو کابل باید بهدرستی شیلد و از مسیرهای مناسب عبور داده شوند.
ترمز نگهدارنده: در برخی سروو موتورها، بهخصوص محورهای عمودی، ترمز الکترومغناطیسی برای نگهداشتن بار هنگام قطع برق نصب میشود.
سروو درایو چگونه سروو موتور را کنترل میکند؟
فرآیند کنترل سروو با دریافت فرمان از کنترلر آغاز میشود. فرض کنید PLC به موتور فرمان دهد که محور باید ۱۰۰ میلیمتر به جلو حرکت کند. این فرمان ممکن است به شکل تعداد مشخصی پالس، مقدار سرعت از طریق شبکه یا داده موقعیتی ارسال شود.
سروو درایو ابتدا فرمان را تفسیر میکند و موقعیت هدف را تعیین مینماید. سپس اطلاعات واقعی را از انکودر دریافت میکند. انکودر بهصورت لحظهای اعلام میکند محور در چه موقعیتی قرار دارد، با چه سرعتی میچرخد و در چه جهتی حرکت میکند.
درایو موقعیت هدف و موقعیت واقعی را با یکدیگر مقایسه میکند. اگر محور هنوز به نقطه موردنظر نرسیده باشد، درایو فرمان سرعت صادر میکند. سپس سرعت واقعی موتور با سرعت مطلوب مقایسه میشود و در نهایت جریان مناسب برای ایجاد گشتاور لازم محاسبه میگردد. این فرآیند در چند حلقه کنترلی انجام میشود.
حلقه کنترل موقعیت
حلقه موقعیت، بیرونیترین و کندترین حلقه کنترلی سروو است، اما وظیفه آن از نظر دقت بسیار مهم است. این حلقه موقعیت فرماندادهشده را با موقعیت واقعی محور مقایسه میکند. اختلاف میان این دو مقدار، خطای موقعیت نام دارد.
اگر خطای موقعیت زیاد باشد، سروو درایو سرعت بیشتری به موتور میدهد تا محور سریعتر به نقطه هدف برسد. هرچه محور به موقعیت نهایی نزدیکتر شود، سرعت کاهش مییابد تا موتور بدون عبور از نقطه مقصد متوقف شود. تنظیم نادرست بهره حلقه موقعیت میتواند باعث نوسان، لرزش یا کندی حرکت شود.
در دستگاه CNC، حلقه موقعیت باعث میشود ابزار در مختصات دقیق حرکت کند. در دستگاه بستهبندی نیز این حلقه، موقعیت تیغه، فک دوخت یا رولر را با دقت بالا کنترل میکند. و در سیستمهای چندمحوره، حلقه موقعیت باید با محورهای دیگر هماهنگ باشد تا حرکتها همزمان انجام شوند.
حلقه کنترل سرعت
حلقه سرعت در داخل حلقه موقعیت قرار دارد. این حلقه، سرعت واقعی موتور را از انکودر دریافت و با سرعت فرمانشده مقایسه میکند. اگر به دلیل افزایش بار، سرعت موتور کاهش یابد، درایو جریان بیشتری به موتور میدهد تا افت سرعت جبران شود.
اگر بار کم شود و سرعت موتور تمایل به افزایش داشته باشد، درایو جریان را کاهش میدهد. به این ترتیب سرعت موتور حتی در برابر تغییرات بار تقریباً ثابت باقی میماند. پارامترهای بهره، زمان پاسخ و فیلتر حلقه سرعت باید متناسب با اینرسی بار تنظیم شوند.
تنظیم بیش از حد تهاجمی حلقه سرعت میتواند باعث صدای موتور، لرزش و نوسان شود. تنظیم بسیار ضعیف نیز واکنش موتور را کند میکند و خطای موقعیت افزایش مییابد.
حلقه کنترل گشتاور و جریان
داخلیترین حلقه سروو، حلقه جریان یا گشتاور است. گشتاور موتور تقریباً با مقدار جریان تولیدشده در سیمپیچها رابطه دارد. بنابراین درایو با کنترل دقیق جریان، گشتاور موتور را تنظیم میکند.
این حلقه نسبت به حلقه سرعت بسیار سریعتر عمل میکند. اگر موتور برای شتابگیری به گشتاور بیشتری نیاز داشته باشد، درایو جریان را افزایش میدهد. هنگام کاهش سرعت یا حرکت خلاف جهت نیز جریان با مقدار و جهت مناسب تنظیم میشود.
کنترل جریان، پایه عملکرد سریع سروو موتور است. اگر این حلقه بهدرستی کار نکند، موتور دچار اضافهجریان، کاهش گشتاور، لرزش یا خطای موقعیت میشود. خرابی سنسور جریان، IGBT، درایور گیت یا تنظیمات موتور میتواند عملکرد این حلقه را مختل کند.
نقش انکودر در کنترل سروو
انکودر مهمترین بخش فیدبک سیستم سروو است. این قطعه اطلاعات مربوط به موقعیت و سرعت محور را به درایو ارسال میکند. انکودرها به دو گروه اصلی افزایشی و مطلق تقسیم میشوند.
انکودر افزایشی با تولید پالس، مقدار حرکت محور را مشخص میکند. در این نوع، پس از قطع و وصل برق معمولاً لازم است محور به نقطه مرجع بازگردد. انکودر مطلق موقعیت واقعی محور را حتی پس از قطع برق حفظ میکند و در بسیاری از ماشینهای دقیق، رباتها و سیستمهای موقعیتدهی استفاده میشود.
رزولور نیز نوعی فیدبک مقاوم در برابر گرما، لرزش و نویز است و در محیطهای صنعتی سخت کاربرد دارد. اگر کابل فیدبک قطع شود، شیلد بهدرستی متصل نباشد، تغذیه انکودر افت کند یا ترتیب سیگنالها اشتباه باشد، درایو ممکن است خطای فیدبک، خطای سرعت یا خطای موقعیت نمایش دهد.
پروشهای فرماندهی به سروو درایو
سروو درایو میتواند از روشهای مختلفی فرمان دریافت کند. در روش پالس و جهت، تعداد پالسها مقدار حرکت و فرکانس پالسها سرعت موتور را مشخص میکند. این روش در ماشینهای ساده و سیستمهای موقعیتدهی رایج است.
در روش آنالوگ، سیگنالهایی مانند صفر تا ۱۰ ولت یا مثبت و منفی ۱۰ ولت برای تعیین سرعت یا گشتاور استفاده میشوند. این روش ساختار سادهای دارد، اما در برابر نویز و افت کیفیت کابل حساستر است.
در سیستمهای پیشرفته، ارتباط از طریق شبکههایی مانند EtherCAT، PROFINET، CANopen، Modbus یا شبکههای اختصاصی انجام میشود. ارتباط شبکهای امکان تبادل اطلاعات، تنظیم پارامتر، کنترل چند محور و تشخیص خطا را فراهم میکند. برای انتخاب روش فرمان باید نوع کنترلر، سرعت پاسخ، تعداد محورها و دقت مورد نیاز بررسی شود.
حالتهای کاری سروو درایو
سروو درایو معمولاً در چند حالت اصلی کار میکند. در حالت موقعیت، محور باید در نقطه مشخصی قرار گیرد. این حالت در دستگاههای CNC، رباتها، بستهبندی و برش استفاده میشود.
در حالت سرعت، درایو سرعت موتور را ثابت نگه میدارد و برای نوار نقاله، رولر، ماشینآلات چاپ و خطوط انتقال مناسب است. در حالت گشتاور، مقدار نیروی چرخشی موتور کنترل میشود. این حالت در دستگاههای سیمپیچی، کنترل کشش، بازکننده رول و تجهیزات پیچش کاربرد دارد.
برخی درایوها از حالت Electronic Gear و Electronic Cam نیز پشتیبانی میکنند. در حالت چرخدنده الکترونیکی، نسبت حرکت یک محور نسبت به محور دیگر تنظیم میشود. در حالت کم، حرکت یک محور بر اساس موقعیت محور مرجع و یک الگوی مشخص انجام میگیرد.
مراحل راهاندازی و تنظیم سروو درایو
برای راهاندازی صحیح، ابتدا باید ولتاژ، توان، جریان، سرعت، تعداد قطبها و مشخصات فیدبک موتور در درایو وارد شود. در بسیاری از مدلها، اطلاعات موتور از طریق حافظه داخلی یا کابل شناسایی بهصورت خودکار منتقل میشود.
سپس نوع فرمان، جهت چرخش، محدوده سرعت، شتابگیری، کاهش سرعت، محدودیت گشتاور و روش توقف تنظیم میشود. در صورت وجود ترمز نگهدارنده، زمان آزادشدن ترمز و زمان درگیرشدن آن باید با حرکت موتور هماهنگ باشد.
بعد از تنظیمات اولیه، موتور ابتدا بدون بار و با سرعت پایین آزمایش میشود. جهت چرخش، صدای موتور، جریان، دمای درایو، عملکرد ترمز و پاسخ انکودر باید کنترل شوند. سپس بهرههای حلقه سرعت و موقعیت بهتدریج تنظیم میشوند. تست نهایی باید با بار واقعی و در چند سرعت انجام گیرد.
تفاوت سروو درایو با اینورتر معمولی
اینورتر معمولی بیشتر برای کنترل سرعت موتورهای القایی استفاده میشود و در بسیاری از کاربردها بدون فیدبک نیز کار میکند. این تجهیزات برای فن، پمپ، نوار نقاله و کاربردهای عمومی مناسب هستند.
سروو درایو علاوه بر کنترل سرعت، موقعیت و گشتاور را نیز با دقت بالا کنترل میکند. سرعت پاسخ آن بیشتر است و از انکودر یا رزولور استفاده میکند. درایو سروو برای حرکتهای سریع، دقیق و تکرارشونده ساخته شده، اما قیمت و پیچیدگی نصب آن بیشتر است.
اگر کاربرد فقط به تنظیم سرعت نیاز دارد، استفاده از سروو سیستم ممکن است هزینه اضافی ایجاد کند. اما در صورت نیاز به موقعیتیابی، هماهنگی محورها، شتاب زیاد یا کنترل گشتاور دقیق، سروو درایو انتخاب مناسبتری خواهد بود.
خطاهای رایج سروو درایو
خطای اضافهجریان ممکن است به دلیل شتاب زیاد. بار سنگین. اتصال کوتاه موتور یا تنظیم نادرست بهرهها ایجاد شود. خطای اضافهولتاژ معمولاً هنگام توقف سریع یا برگشت انرژی از بار رخ میدهد. و با افزایش زمان کاهش سرعت یا استفاده از مقاومت ترمز برطرف میشود.
خطای انکودر، قطع کابل فیدبک، خرابی سوکت. نویز یا تنظیم اشتباه نوع انکودر را نشان میدهد. خطای اضافهبار نیز میتواند ناشی از گیرپاژ مکانیکی، افزایش اصطکاک یا کوچکبودن ظرفیت موتور باشد. پیش از ریستکردن، کد خطا و شرایط وقوع آن را ثبت کنید. زیرا پاککردن مکرر خطا بدون رفع علت اصلی میتواند به موتور و درایو آسیب برساند.
جمعبندی
سروو درایو مغز سیستم سروو است و با دریافت فرمان و استفاده از اطلاعات انکودر، جریان، سرعت، گشتاور و موقعیت موتور را بهصورت لحظهای کنترل میکند. سه حلقه کنترل جریان، سرعت و موقعیت در کنار یکدیگر باعث میشوند موتور با دقت و سرعت بالا حرکت کند.
برای عملکرد مطمئن، انتخاب صحیح موتور و درایو، سازگاری انکودر، کابلکشی اصولی، تنظیم دقیق پارامترها، رعایت ارت و اجرای تست مرحلهای ضروری است. سروو درایو زمانی بهترین نتیجه را ارائه میدهد که همه اجزای سیستم، از کنترلر و موتور تا فیدبک و مکانیزم انتقال، بر اساس نیاز واقعی کاربرد انتخاب و هماهنگ شده باشند.


بدون دیدگاه